
O paradoxo da autonomia em multirrotores: Física contra a ficção
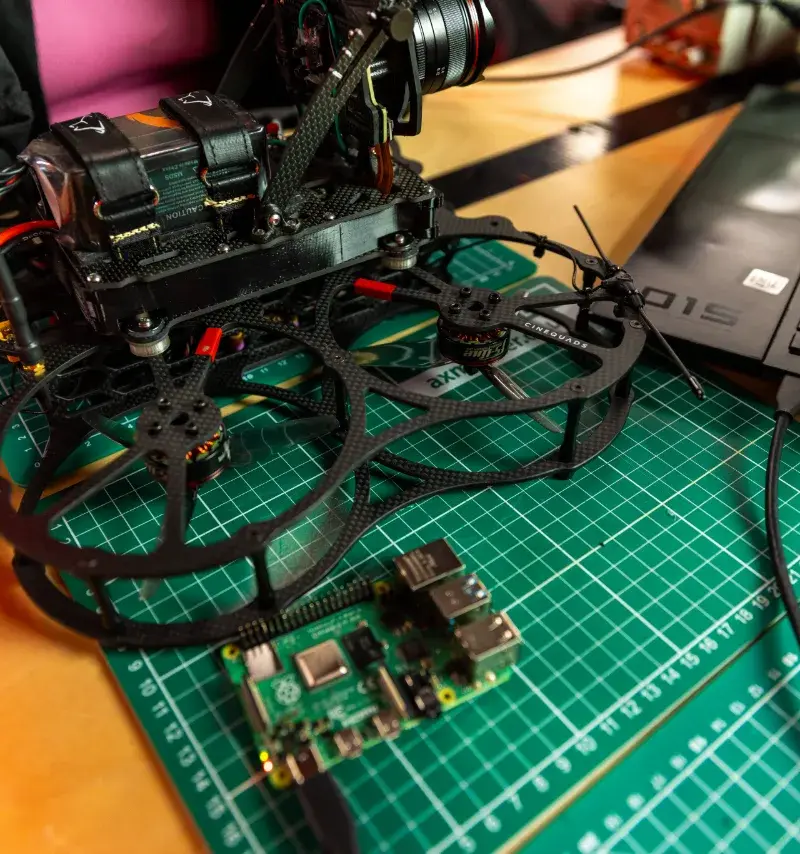
Antes da massificação bélica de aeronaves não tripuladas em conflitos contemporâneos e da proliferação de inteligências artificiais na aviação civil e militar, o aeromodelismo avançado e a robótica aérea já exploravam os limites da controladora de voo de código aberto Pixhawk. O grande gargalo das plataformas de decolagem vertical (VTOL) e dos quadricópteros sempre foi a densidade energética: motores brushless de alto rendimento demandam dezenas de amperes contínuos para sustentar a sustentação vetorial no ar.
Tentativas convencionais de acoplar painéis fotovoltaicos rígidos de silício sobre a estrutura de fibra de carbono para gerar "voo solar em tempo real" falham sistematicamente pela razão empuxo-peso (thrust-to-weight ratio). A irradiação solar na superfície da Terra em condições ideais entrega cerca de $1.000\text{ W/m}^2$; com a eficiência comercial de células solares oscilando entre 20% e 24%, a área necessária para alimentar motores elétricos em sustentação ativa geraria uma carga estática que o próprio drone não conseguiria erguer.
A superação desse gargalo físico reside na mudança da doutrina de missão: a arquitetura "Hop & Recharge" (salto, pouso de recarga e redecolagem). Em vez de lutar contra a gravidade sob o sol, a aeronave cumpre sua rota tática, pousa em ponto desimpedido, desacopla as cargas ativas, carrega seus acumuladores por energia fotovoltaica e retoma a missão autonomamente.
                 [ Doutrina de Voo Perpétuo em Campo ]

        Decolagem Autônoma ───> Cumprimento de Missão / Patrulha
               ▲                                   │
               │                            Alerta Bateria Baixa
      Bateria em 95-100%                           │
               │                                   ▼
    Reinício de Missão / ARM <─── Recarga Solar <─── Pouso Remoto em Solo
                                 (Corte de Cargas)
Integração do Subsistema Solar na Topologia Pixhawk
Em um diagrama clássico com bateria LiPo, Power Module, ESC 4-em-1, receptor PPM, módulo GPS/bússola I2C e telemetria de 915/433 MHz, a introdução do arranjo solar deve respeitar o isolamento das linhas de alta corrente:
+------------------------------------+------------------------------------+
| Subsistema / Elemento              | Especificação e Função Técnica     |
+------------------------------------+------------------------------------+
| Matriz Fotovoltaica Flexível       | Células monocristalinas de contato |
|                                    | traseiro (ex: SunPower Maxeon)     |
+------------------------------------+------------------------------------+
| Regulador de Carga Solar           | Conversor Step-Up / Buck-Boost com |
|                                    | algoritmo MPPT e algoritmo CC/CV   |
+------------------------------------+------------------------------------+
| Bloqueio Anti-Retorno              | Chave MOSFET de condução direta ou |
|                                    | diodo Schottky de queda ultrabaixa |
+------------------------------------+------------------------------------+
| Ponto de Injeção Elétrica          | Barramento primário da bateria,    |
|                                    | antes do Power Module de medição   |
+------------------------------------+------------------------------------+
- Captação com Células Flexíveis: Em substituição aos vidros temperados pesados, utilizam-se lâminas monocristalinas de alta flexibilidade montadas sobre o canopy ou braços estruturais. Seu peso reduzido preserva o centro de gravidade (CG) do quadricóptero.
- Rastreamento de Ponto de Máxima Potência (MPPT): As curvas I-V das células variam bruscamente com temperatura e ângulo de insolação. O estágio MPPT monitora dinamicamente a impedância da matriz para extrair a potência máxima, ajustando a saída para o estágio de Corrente Constante / Tensão Constante (CC/CV) exigido pela química das baterias de polímero de lítio (LiPo).
- Ponto de Injeção e Proteção Reversa: O circuito regulador solar conecta-se aos bornes de entrada da bateria em paralelo, antes do sensor de corrente do Power Module. Uma chave eletrônica ideal impede que a carga da LiPo flua em sentido reverso para o painel durante o voo ou em períodos noturnos. Com os motores desativados em solo, a corrente fotovoltaica repõe a carga acumulada enquanto o Power Module lê a recuperação de tensão do banco.
A lógica de controle e a autonomia computacional em solo
O verdadeiro salto qualitativo de um drone solar reside no firmware de controle de missão (ArduPilot / PX4) executado pelo processador de 32 bits da Pixhawk:
- Gatilho de Pouso por Telemetria (Failsafe Avançado): O sistema monitora a capacidade restante consumida em miliamperes-hora (mAh) e a tensão individual por célula. Ao atingir o limite seguro de reserva (ex: 20%), a controladora suspende a rota primária e aciona a transição para um ponto de recarga pré-programado ou executa pouso imediato com auxílio de sensor de proximidade.
- Modo de Suspensão de Baixo Consumo (Power Gating): Assim que os motores sofrem o desarmamento (
DISARM), o consumo dezenas de vezes maior do ESC 4-em-1 cessa. Por meio das portas auxiliares (AUX OUT) configuradas como relés lógicos, a controladora comuta transistores que desligam periféricos de alta drenagem — como transmissores de vídeo analógico/digital e motores de estabilização do gimbal da câmera. A eletrônica de bordo passa a consumir frações residuais de miliamperes, permitindo que praticamente 100% da energia solar seja direcionada à restauração química das células da LiPo. - Decolagem Condicional Autônoma: Scripts internos ou rotinas em Lua monitoram o barramento analógico do Power Module. Uma vez detectado que a bateria atingiu seu patamar de corte superior (4,2 V por célula), a controladora executa a checagem cruzada dos sensores inerciais, religa os barramentos auxiliares, arma os motores (
ARM) e comanda a decolagem automática (TAKEOFF) para retomar o padrão de varredura sem que qualquer operador precise tocar na fuselagem ou na estação de solo.
Resiliência em campo e o futuro da vigilância descentralizada
- A aplicação dessa engenharia não depende de infraestruturas centralizadas nem de bases fixas de reabastecimento. A união de computação embarcada aberta, telemetria de longo alcance e captação solar distribuída transforma pequenos multirrotores em sensores de persistência indefinida. Seja para monitoramento florestal, inspeção de linhas de transmissão em regiões remotas ou vigilância patrimonial contínua, o drone deixa de ser um dispositivo escravo da tomada elétrica para operar como um nó autossustentável em campo.